먼저 쉬운 답부터. 휴대전화는 충전판에서 조금 벗어나도 충전이 끊길 수 있다. 몸속 장치는 심장과 피부가 계속 움직여 더 어렵다. 이번 연구는 몸 밖 회로가 잘 맞는 주파수를 스스로 찾고, 몸 안 코일은 부드럽게 늘어나게 만들었다. 토끼·돼지에서 기능을 확인했지만 사람용 제품을 완성한 것은 아니다.
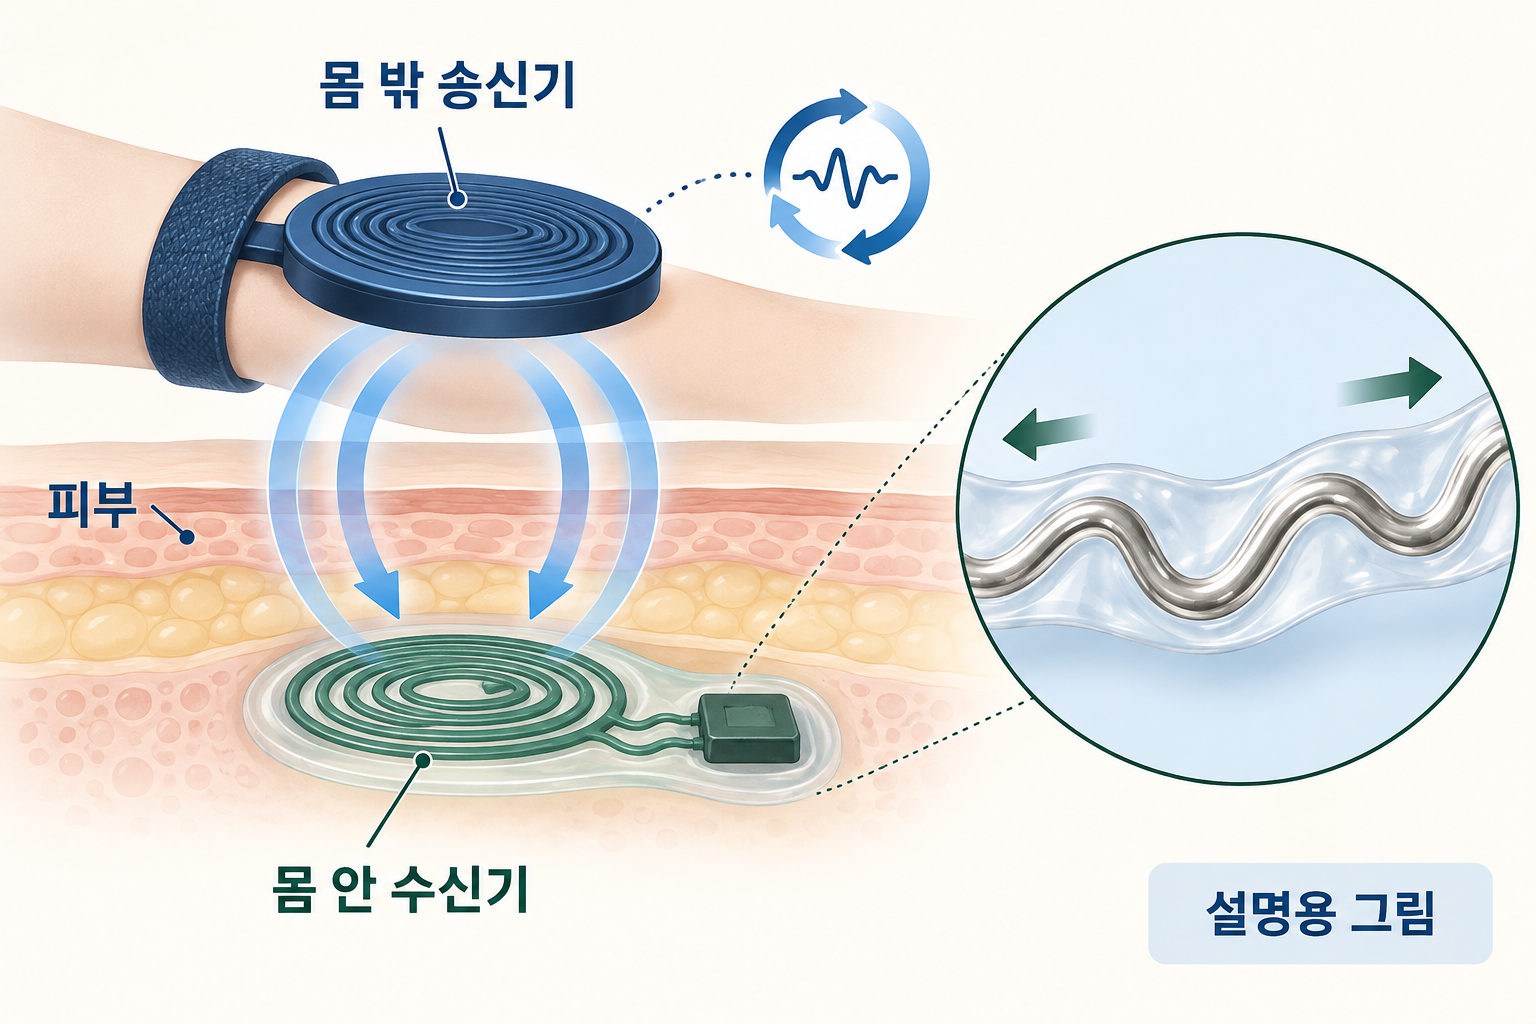
#그림을 먼저 읽기: 에너지는 어디에서 어디로 가나
파란 코일은 몸 밖 송신기, 초록 코일은 몸 안 수신기다. 곡선 화살표는 자기장에 의한 결합을 단순화한 표시이지 전기가 피부를 관통하는 광선이 아니다. 오른쪽 확대 그림은 탄성 재료 안의 액체금속 도체가 변형을 받아들이는 설명용 그림이다. 실제 장치의 모양·크기·삽입 깊이를 재현하지 않았다. 전원은 여전히 몸 밖에 있고, 수신기는 받은 에너지로 몸 안 회로를 구동한다.
아래에서는 ① 왜 움직이면 충전이 약해지는가 → ② 회로와 소재가 무엇을 바꿨는가 → ③ 50%와 6%가 왜 다른 숫자인가 순서로 읽는다. 수식의 해설은 접힌 설명에서 확인할 수 있다.
처음 읽는 분 무선 충전·공진·PTE가 낯설다면: 그림 세 장으로 먼저 보기 그림으로 보기
① 전력은 어디서 어디로 가나
두 코일 사이의 거리·가로 위치·각도와 수신 코일 모양이 바뀌면 결합과 공진 조건도 달라진다.
② 고정 주파수와 자동 공진 추적
움직임이나 변형으로 수신 공진점이 이동해도 송신 주파수가 그대로면 두 봉우리가 어긋난다.
피드백 회로가 결합 상태에 맞는 새 안정 동작 주파수로 이동해 공진을 다시 맞춘다.
여기서 PT symmetry는 양자컴퓨터 기능이 아니라, 결합된 공진기의 gain–loss dynamics를 전력 제어에 이용한다는 뜻이다.
③ 50%와 24 mW는 같은 경계의 숫자가 아니다
30% strain·30 mm misalignment 조건에서도 유지된 코일 사이 AC 전달효율
in-vivo electronics 시연의 rectifier·regulator까지 포함한 별도 시스템 경계
두 실험 숫자를 한 문장 안에서 곧바로 같은 효율로 치환하면 안 된다. 보충자료의 입력·출력 경계로 계산한 해당 시연의 end-to-end 비율은 6%다.
무선 전력 전송(wireless power transfer, WPT)은 도선으로 직접 연결하지 않고 전자기 결합을 이용해 에너지를 보내는 기술이다. 이 연구에서는 피부 위의 wearable transmitter가 만든 교류 자기장을 피부 아래 implant receiver가 받아 전기로 바꾼다.
- transmitter(Tx): 몸 밖에서 교류 자기장을 만드는 송신 코일과 구동 회로
- receiver(Rx): 몸 안에서 자기장을 받아 교류 전력을 만드는 수신 코일과 implant 회로
- resonance(공진): 송신기와 수신기가 특정 주파수에서 에너지를 효율적으로 주고받는 상태
- misalignment: 두 코일의 중심이나 각도가 서로 어긋난 상태
- strain: 부드러운 implant가 늘어난 비율. 30% strain은 기준 길이가 10 mm라면 13 mm가 된 상태
- PTE: 정해진 측정 경계에서 수신한 전력을 송신한 전력으로 나눈 power-transfer efficiency
이 글의 PT symmetry는 양자컴퓨팅 기능이 아니다. 송신부의 gain과 수신부의 loss를 가진 두 공진기가 결합했을 때 나타나는 동역학을 이용해, 위치·변형·부하가 바뀌어도 시스템이 새 동작 주파수를 찾아가게 만든 회로 설계다. 자세한 근거는 글 아래의 원논문 [1]과 보충자료 [2]에 연결했다.
#1. 한 문장 결론: 고정된 몸을 가정하지 않는 전력 링크
2026년 9월 25일 Nature Electronics에 발표된 연구는 self-oscillating nonlinear parity–time(PT) symmetric transmitter와 stretchable liquid-metal receiver를 결합했다. 수신 코일이 늘어나고 송수신 위치가 바뀌면 송신 회로가 동작 주파수를 실시간으로 조정한다. 연구진은 30% strain과 30 mm lateral misalignment에서도 coil-to-coil power-transfer efficiency(PTE)가 50%보다 높게 유지됐다고 보고했고, 토끼와 돼지에서 무선 cardiac pacing과 tachyarrhythmia termination을 시연했다.[1]
정확한 연구 단계는 전자소자·회로 검증과 토끼·돼지 전임상(in vivo)이다. 인간 임상시험도, 장기간 체내 사용이 승인된 의료기기도 아니다. 공개된 source data는 Figure 2·3과 Extended Data Figure 4·5의 일부 측정값을 포함한다. MCU용 Arduino IDE 코드는 요청 시 제공된다고 명시돼 있어, 데이터 공개와 전체 시스템의 완전한 재현 패키지도 구분해야 한다.[1]
이 연구가 해결하려는 핵심은 단순한 “무선 pacemaker”가 아니다. 몸의 움직임이 coil misalignment·deformation → detuning → power interruption으로 이어지는 연결고리를 적응형 회로와 연성 도체를 동시에 바꿔 끊는 것이다. 결과를 높게 평가할 이유와 아직 임상 플랫폼이라고 부를 수 없는 이유가 바로 이 두 층에 함께 있다.
Nature Electronics의 공식 Research Briefing도 이 성과를 movement·deformation에 민감했던 soft implant 전력 링크를 보완한 연구로 요약한다.[3]
#2. 왜 몸속 무선 전력은 실험대보다 어려운가
두 코일을 마주 보게 고정한 실험에서는 거리와 각도, 부하를 일정하게 유지할 수 있다. 실제 몸에서는 피부 위 wearable이 밀리고, 피부·근육·심장이 움직이며, implant가 휘고 늘어난다. 거리와 중심축이 변하면 두 코일 사이의 magnetic coupling이 달라진다. 수신 코일의 모양이 변하면 inductance와 resistance도 바뀌어 원래 맞춰 둔 공진점에서 벗어날 수 있다.[1][2]
기존 near-field inductive coupling(NIC)이 항상 나쁘다는 뜻은 아니다. 얕은 거리와 잘 맞은 코일에서는 높은 효율을 낼 수 있고 실제 의료기기에도 쓰인다. 문제는 active tuning이 없는 fixed-frequency system이 움직이는 연성 조직의 여러 변화를 동시에 견뎌야 할 때다. 보충자료는 전통적 NIC가 수 cm displacement 또는 약 5 mm lateral misalignment에서 크게 약화될 수 있다고 정리한다. 이는 모든 NIC 제품의 보편적 고장점이 아니라 연구진이 비교한 문헌·조건의 범위다.[2]
배터리를 없앤다는 말도 에너지원 자체가 사라진다는 뜻이 아니다. 몸 밖 배터리와 송신 회로가 필요하고, 피부를 통과한 전력이 rectifier와 regulator를 거쳐 implant electronics에 도달해야 한다. 따라서 코일 사이 효율, 정류 효율, regulated output, 실제 자극에 쓴 에너지를 각각 다른 경계로 기록해야 한다.
#3. 공진은 무엇이고, 왜 움직이면 틀어질까
코일의 inductance 와 capacitor의 capacitance 를 결합하면 특정 주파수에서 에너지가 자기장과 전기장 사이를 반복해 오간다. 가장 단순한 LC resonator의 고유 주파수는 아래처럼 쓸 수 있다. 실제 논문 회로는 저항·부하·비선형 gain과 여러 소자를 포함하므로 이 식은 입문용 출발점이다.
코일이 늘어나면 왜 맞춰 둔 주파수도 달라질까? 기호·연산·계산 과정 펼치기
는 단순 LC 회로의 공진 주파수, 은 코일의 inductance, 는 capacitance다. 코일이 늘어나 geometry가 바뀌면 과 기생 capacitance가 달라질 수 있고, 도체 길이와 단면 변화는 resistance에도 영향을 준다.
단위는 주파수 Hz, 인덕턴스 H(헨리), 정전용량 F(패럿)다. 이 식은 저항 손실을 무시한 단순 LC 회로의 고유 주파수이며, 두 코일의 결합·조직·정류기·비선형 증폭기를 포함한 전체 효율 식이 아니다. 따라서 식에 코일 크기만 넣어 체내 충전 효율을 계산할 수는 없다.
예를 들어 capacitance가 그대로이고 inductance가 21% 증가했다고 가정하면 새 주파수는 기존의 , 약 90.9%가 된다. 이는 계산 원리를 보여 주는 가상 예이며 논문 장치의 inductance를 역산한 값이 아니다.
보충자료에서 실제 LM receiver의 측정 공진 주파수는 0% strain의 2.64 MHz에서 50% strain의 2.39 MHz로 낮아졌다. 약 9.5% 이동이다. fixed-frequency transmitter가 2.64 MHz만 계속 사용하면 수신기가 가장 잘 반응하는 점과 어긋난다.[2]
거리와 misalignment는 주로 두 코일 사이 coupling을 바꾼다. 수신부 부하가 바뀌면 loss 조건도 달라진다. 즉 실제 몸에서는 “주파수 하나를 맞추면 끝”이 아니라 resonance, coupling, loss가 함께 움직인다. 이 연구는 그 변화를 센서로 일일이 측정해 lookup table에서 보정하기보다, self-oscillating feedback loop 자체가 결합계의 안정 주파수를 따라가게 설계했다.[1][2]
#4. PT symmetry는 양자 기술이 아니라 gain–loss 회로다
parity–time symmetry라는 이름 때문에 양자컴퓨터나 입자물리 장치를 떠올리기 쉽다. 여기서는 gain을 가진 송신 resonator와 loss를 가진 수신 resonator가 결합된 고전적인 전기회로를 설명하는 수학적 틀이다. 두 요소의 gain·loss·coupling이 특정 관계를 이룰 때 결합된 mode가 안정적으로 에너지를 교환할 수 있다.[1]
wearable transmitter에는 self-oscillating gain과 real-time feedback이 있다. 수신기와의 coupling이 바뀌면 회로의 oscillation frequency도 새 operating point로 이동한다. 보충자료의 time-domain simulation에서는 coupling condition을 갑자기 바꿨을 때 잠시 정상상태를 벗어난 뒤 새 steady-state oscillation으로 적응하는 과정을 분석한다.[2]
“자동 적응”도 무한한 범위를 뜻하지 않는다. coupling rate가 receiver loss 아래로 떨어져 PT-symmetric regime이 깨지면 효율은 급격히 저하될 수 있다. 송신기에서 너무 멀어지거나, 코일을 지나치게 작게 만들거나, 손실이 커지면 feedback만으로 물리적 한계를 없앨 수 없다. 이 임계조건 때문에 현재 장치의 가장 큰 한계가 receiver coil 크기로 돌아온다.[2]
쉽게 말하면 두 그네가 연결된 상황에 가깝다. 그네를 미는 쪽은 송신기의 에너지 공급, 마찰로 에너지가 줄어드는 쪽은 수신기의 손실에 대응한다. 비유의 한계: 실제 회로는 그네가 아니라 교류 전압·자기장으로 에너지를 교환하며, 아래 식은 그 관계를 정량화한다. 이번 연구가 바꾼 것은 전자기 법칙이 아니라, 외부에서 한 주파수를 강제로 넣던 구동 방식을 스스로 진동하는 피드백으로 바꾼 점이다.
대학생·연구자 해설: 결합이 손실보다 커야 두 공진 모드가 유지된다 기호·연산·계산 과정 펼치기
원문 위치는 보충자료 Note 2, 인쇄 페이지 6–8, 식 S1·S2와 그 아래 두 경우의 분석이다. 첫 줄은 결합모드의 시간 변화를 지배하는 미분방정식이다. 는 송신·수신 공진기의 에너지 정규화 진폭으로 단위는 다. 시간 는 초, 는 허수 단위다. 는 각 공진기의 각주파수(rad/s), 는 송신기의 이득률, 는 수신기의 손실률, 는 에너지 결합률이며 세 비율의 단위는 초의 역수다. 진폭 벡터에 행렬을 곱해 각 진폭이 얼마나 빨리 변하는지를 계산한다.[2]
대각선 항은 각 코일이 혼자 진동하면서 에너지를 얻거나 잃는 부분이고, 비대각선의 는 두 코일이 서로 영향을 주는 부분이다. 논문의 정규화에서는 이며 는 무차원 결합계수다. 코일이 어긋나면 주로 이 결합이 약해진다. 수신기 저항이나 부하가 커지면 손실률이 바뀐다.
둘째 줄은 아무 조건에서나 성립하지 않는다. 두 고유 주파수가 같고 , 비선형 이득이 정상상태에서 로 포화되며 결합이 손실보다 강한 경우다. 이때 허용되는 두 동작 주파수 가 나온다. 결합이 바뀌면 제곱근 항도 바뀌므로 “항상 같은 주파수”를 쓰지 않고 새로운 모드를 따라갈 수 있다. 기호가 낯설다면 연결 강도 > 에너지 손실이라는 조건만 먼저 기억해도 된다.
가상 계산 예로 라면 모드의 주파수 이동 폭은 다. 이는 원리를 설명하는 예시이며 실험의 MHz 값을 역산한 결과가 아니다. 가 되면 위의 실수 주파수 쌍 해석을 유지할 수 없고, 논문은 별도의 약결합 경우를 다룬다. 늘어난 코일로 두 고유 주파수가 달라지는 상황도 엄밀한 주파수 일치 조건을 벗어나므로 보충자료의 비동조 분석을 함께 봐야 한다.
고정 주파수 구동은 입력 주파수를 유지하고, 외부 능동 튜닝은 센서·제어기를 추가해 공진점을 추정한다. 이번 방식은 결합된 회로의 자기발진으로 동작점을 찾는다. 따라서 이 연구는 새 물리 법칙의 증명이나 모든 거리에서의 닫힌 해가 아니라, 기존 결합모드 이론을 연성 수신기와 구현 회로로 연결한 시스템 개선이다.
#원본 Figure 1·3 읽는 법: 사진과 성능 곡선을 구분하자
출판사에서 원본 Figure 1 열기: e는 실제 연성 수신 장치, f는 착용형 송신기 사진이다. 먼저 이 사진으로 구성요소를 확인한 뒤 a의 송수신 위치 관계를 본다. c·d는 원리를 설명하는 개념 비교이므로 실제 측정 곡선처럼 읽지 않는다. 사진의 축척과 위 설명용 그림의 크기도 같지 않다.
원본 Figure 3 열기: d·e는 거리·옆으로 어긋난 정도에 따른 효율, g는 늘어난 비율에 따른 효율을 본다. 먼저 가로축이 mm인지 strain인지, 세로축이 코일 간 PTE인지 확인한다. 특히 e·g·j의 조건은 축 방향 간격 10 mm이며, 모든 간격·각도 조합에서 같은 효율을 보장하는 그래프가 아니다. 해당 패널의 반복 측정은 평균과 표준편차(n=3)로 표시된다.
이 논문은 일반 저작권 조건이며 Figure 일부에 BioRender 제3자 표시도 있다. 원본 재게시 허가가 확인되지 않아 이미지를 복제하거나 외부 이미지 삽입으로 우회하지 않고 원본 열람 링크와 읽기 안내를 제공한다. 위 교육 그림은 이미지 제작 스킬로 새로 만든 것이며 논문 사진 대체 증거가 아니다.
#5. 액체금속 수신기는 무엇을 해결했나
회로가 주파수를 따라가더라도 수신 도체 자체의 resistance가 크게 늘면 전달된 에너지가 열과 손실로 사라진다. 연구진은 elastomer 안에 liquid metal(LM) coil과 interconnect를 만들고 상용 전자부품, rectifier, regulator, microcontroller, stimulation electrode를 통합했다. 단단한 copper coil을 단순히 구불구불하게 늘리는 방식과 달리, 액체 상태의 전도 경로가 deformation을 수용하도록 했다.[1]
보충자료의 combined deformation test는 LM–elastomer conductor에 30% stretching, bending radius 2 cm, twisting 3 turns를 동시에 가하고 5,000회 반복했다. 이 결과는 특정 시편 3개의 normalized resistance stability를 보여 주는 기계·전기 피로 시험이다. 체내에서 수년 동안 땀·체액·면역반응·encapsulation 손상을 모두 견뎠다는 chronic implant 검증은 아니다.[2]
수신기가 늘어나도 resonance가 전혀 변하지 않는 것도 아니다. 앞서 본 것처럼 50% strain에서 공진 주파수는 2.64 MHz에서 2.39 MHz로 이동했다. 액체금속은 strain-induced detuning을 제거한 마법의 재료가 아니라, 변형에 따른 저항 손실을 줄이고 회로의 frequency adaptation이 작동할 수 있는 기계적 기반을 제공한다.
#6. headline 실험은 무엇을 실제로 보여 줬나
원논문의 핵심 성능은 30% mechanical strain과 30 mm lateral misalignment에서도 PTE가 50% 이상이었다. 추가 실험은 bending, tilting, rotation과 load variation을 다뤘다. Extended Data Figure 5의 bending·tilting·rotation 데이터는 단일 장치 측정(n=1)임이 명시돼 있어, 모든 제작 편차를 대표하는 대규모 통계로 확대할 수 없다.[1]
in-vivo rabbit model에서는 등 쪽 피부 아래 receiver를 두고 위치 변화에 따른 작동을 비교했다. porcine model에서는 등에 wearable transmitter를 장착하고, axial separation 최대 40 mm와 lateral offset 최대 30 mm에서 LED activation과 power delivery를 평가했다. 연구진은 epicardial electrode를 이용한 cardiac pacing과 tachyarrhythmia termination도 보고했다.[1]
| 확인한 대상 | 직접 관측·보고한 것 | 이 결과만으로 말할 수 없는 것 |
|---|---|---|
| bench WPT | 30% strain·30 mm misalignment에서 PTE >50% | 모든 위치·각도·코일 크기에서 50% 보장 |
| LM conductor | 30% stretch·2 cm bend·3 turns twist, 5,000 cycles | 사람 몸속 수년 사용의 피로·부식·봉지 수명 |
| rabbit·pig in vivo | 위치 변화 아래 전력 전달과 cardiac pacing, tachyarrhythmia termination | 인간 임상 안전성·치료효과·의료기기 승인 |
| 공개 자료 | 주요 Figure·Extended Data 일부 source data | 전체 펌웨어·제조 recipe·동물 개별 원자료의 완전 공개 |
| safety | 0.4 W 조건의 HFSS SAR simulation과 별도 thermal test | 만성 인간 implant의 모든 조직·자세·기기 조건 |
이 동물실험의 강점은 마취된 조직 위 한 지점에서 LED가 켜진 것에 그치지 않고, freely moving pig에 wearable module을 연결했다는 데 있다. 그러나 동물 수, 장기 추적, implant 위치와 조직 두께가 실제 환자군의 다양성을 대표하는지는 별도의 질문이다. “대동물에서 기능했다”와 “사람에게 장기간 안전하다” 사이에는 chronic reliability와 규제 검증이 남아 있다.
원본 Figure 5의 장치 사진·심전도 열기: b·c에서 실제 이식 장치와 X선 위치를, d·e에서 몸 밖 모듈을 확인한다. f의 심전도는 위치를 바꾸는 동안 자극에 따른 박동이 이어지는지 읽는 기능 시험이다. 저자들은 돼지 2마리의 결과를 제시하므로 이를 환자 집단의 치료 성공률이나 장기간 임상 안전성으로 바꾸어 말할 수 없다. 그래프 옆의 박동수와 자극 조건도 함께 읽는다.
#7. 50% PTE와 0.4 W → 24 mW를 분리해서 읽는다
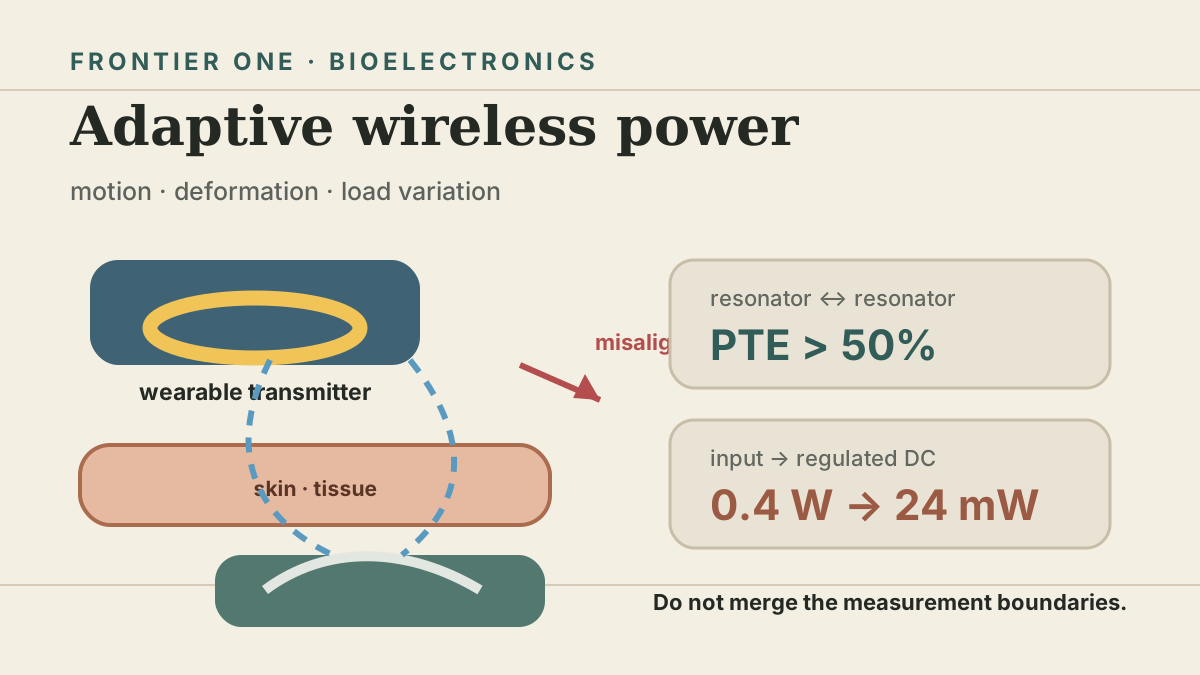
구조도를 읽는 순서: 몸 밖 입력 → 코일 사이 전달 → 정류 → 전압 조절 → 몸 안 회로다. ‘50% 초과’는 코일 사이, ‘24 mW’는 전압 조절 뒤의 별도 측정이다. 두 숫자가 그림에 함께 있어도 동일 조건에서 각 단계의 손실을 모두 측정한 그래프는 아니다.
가장 중요한 편집 경계는 효율의 분자와 분모다. 원논문의 headline PTE는 resonator 사이의 AC power transfer를 평가한다. implant가 실제로 쓰는 regulated DC power까지 가려면 rectifier와 voltage regulator를 통과해야 하고, 각 단계에 손실이 생긴다.[1][2]
보충자료 Note 7은 in-vivo electronics 조건에서 transmitter input 0.4 W와 regulated output 24 mW를 제시한다. 같은 단위로 바꾸면 24 mW는 0.024 W다. 이 두 경계의 비율은 아래와 같다.
0.4 W에서 24 mW가 나왔다면 전체 경계의 비율은 얼마인가? 기호·연산·계산 과정 펼치기
분모는 transmitter에 넣은 전력, 분자는 rectifier·regulator 뒤에서 stimulation과 control electronics에 공급한 regulated output이다. 따라서 이 계산은 보충자료가 제시한 해당 in-vivo demonstration의 input/output boundary를 다시 나눈 값이다.[2]
headline의 PTE >50%와 6%는 서로 모순되지 않는다. 측정 경계와 실험 조건이 다르기 때문이다. PTE는 송수신 resonator 사이를 보고, 6% 계산은 transmitter input에서 regulated DC output까지의 더 넓은 chain을 본다. 중간에서 rectification, regulation, impedance matching과 회로 소비가 들어간다.
반대로 이 계산만으로 나머지 94%가 모두 조직에 열로 흡수됐다고 말할 수도 없다. 송신 구동회로, coil resistance, impedance mismatch, rectifier와 regulator 등 여러 곳에서 손실이 나뉜다. 각 단계의 전력 흐름을 같은 조건에서 측정해야 상세 loss budget을 만들 수 있다.
24 mW는 연구진의 stimulation·control circuit을 구동하기에 충분했다. 하지만 neural recording, 여러 채널 자극, 센서·통신을 추가하면 필요한 전력이 달라진다. “pacemaker가 작동했다”는 기능 증명과 모든 bioelectronic implant에 전력이 충분하다는 플랫폼 주장은 구분해야 한다.
#8. 크기와 safety가 아직 남은 두 병목이다
첫 번째 한계는 miniaturization이다. 보충자료 Note 5의 현재 material conductivity와 system power requirement에서는 target implantation depth 15 mm에서 near-unity transfer를 유지하려면 receiver coil diameter가 최소 약 60 mm여야 한다. 작은 implant를 떠올릴 때 놓치기 쉬운 물리적 크기다.[2]
Note 9는 liquid-metal conductor의 conductance를 높이고 LDO 대신 효율적인 switching regulator를 사용하면, simulation에서 receiver coil을 약 15 mm까지 줄이면서 15 mm 깊이에서 작동할 가능성을 제시한다. 이는 현재 제작한 15 mm device의 측정 결과가 아니라 개선된 재료·회로를 가정한 future projection이다. 현재 60 mm와 미래 15 mm를 같은 완성도처럼 쓰면 안 된다.[2]
두 번째는 safety evidence의 범위다. 0.4 W input에서 최대 averaged SAR 약 0.02 W/kg이라는 값은 3 mm skin과 7 mm muscle layer를 둔 model의 Ansys HFSS electromagnetic simulation이다. 연구진은 이 값이 10 g averaged localized SAR guideline 2 W/kg보다 충분히 낮다고 설명한다. 그러나 model geometry와 material property, averaging 조건에 의존하며 장기간 사람 몸에서 직접 측정한 결과가 아니다.[2]
보충자료에는 continuous WPT 동안의 thermal validation, ion-leaching test, EMI·spectral analysis도 포함된다. 각각 유용한 engineering evidence지만 chronic encapsulation failure, fibrotic response, infection, lead·electrode fatigue, 환자별 조직 두께와 동시 사용 의료기기 간섭을 모두 대체하지는 않는다.
#9. 다음 기록은 더 높은 peak PTE가 아니다
다음 단계의 첫 질문은 receiver가 실제로 10–20 mm급으로 작아져도 필요한 regulated power를 내는가다. 두 번째는 transmitter battery부터 implant load까지 같은 경계로 측정한 end-to-end efficiency와 loss budget이다. peak PTE 하나보다 정렬 오차·strain·load·조직 두께 전 영역의 분포가 더 중요하다.
세 번째는 freely moving large animal에서 수주·수개월 chronic operation이다. coil과 encapsulation, electrode, tissue response가 함께 안정적이어야 한다. 네 번째는 독립 연구팀이 같은 misalignment와 deformation tolerance를 재현하는 것이다. 마지막으로 인간 사용에 필요한 thermal, SAR, EMI, biocompatibility, sterility와 medical-device reliability 기준을 통과해야 한다.
이 조건이 충족되면 파급력은 pacemaker보다 넓다. neural stimulator, gastrointestinal electronics, electroceutical therapy, closed-loop biosensor가 wearable과 implant를 하나의 adaptive power system으로 설계할 수 있다. 이번 연구가 보여 준 것은 완성된 임상 제품이 아니라, 움직임을 예외 상황이 아닌 설계 입력으로 취급하는 전력 architecture다.
#출처와 열람 범위
[1] Nam, Seo, Yoo 외, “A wearable-to-implant wireless power transfer technology with variation tolerance,” Nature Electronics, Version of Record 2026-09-25, DOI 10.1038/s41928-026-01714-0. 원문·Extended Data·source data·윤리 및 코드 공개 범위
[2] 동일 논문 Supplementary Information. Notes 1–9, Figs. 1–23, Tables 1–3. 5,000-cycle deformation, frequency adaptation, 0.4 W→24 mW, SAR simulation, 현재 60 mm coil과 future 15 mm simulation
[3] Nature Electronics Research Briefing, “Wireless power transfer that tolerates movement and deformation for soft implants,” 2026-09-25. 연구의 의미와 movement·deformation tolerance 요약
2026년 9월 28일 기준으로 공개 초록·Figure 설명·보충자료와 공식 Research Briefing을 대조했다. 구독 본문의 모든 구간을 읽었다고 처리하지 않았다. 원문은 Springer Nature의 일반 저작권 조건이 적용되므로 외부 논문 Figure를 복제하지 않았다. 첫 그림은 AI 생성 교육 일러스트, 뒤의 구조도와 입문 도식은 자체 작성한 설명 자료다. 실제 장치 사진·측정 증거와 구분하며 동물실험·시뮬레이션을 인간 임상 결과로 확대하지 않는다.