후보 상태:
BACKLOG_CANDIDATE· 2026-10-09 Top 3 · 91/100 ·PEER_REVIEWED_FRONTIER.검토 범위: 대학 소개에 이어 PMC 원문의 성능 비교·Discussion·Methods 일부를 대조했다. 수식·보충자료·도판 및 독자·화면 검수는 미완료인 초안이다.
#한 문장 결론
Feather star를 모사한 수중 소프트로봇은 두 개의 공압 구동 입력과 연성 날개의 기계적 불안정성을 이용해 수직 이동, 전후 이동, 회전을 포함하는 3차원 운동을 구현했다.
#왜 중요한가
로봇의 행동을 늘릴 때 구동기와 제어 채널을 함께 늘리는 대신, 몸체의 형태와 변형 특성이 서로 다른 운동 모드를 만들게 하는 접근이다. 연구 후보 카드에서는 이를 기계적 지능(mechanical intelligence)의 사례로 평가했다. 적은 구동 입력으로 여러 운동을 만드는 원리는 흥미롭지만, 제어 채널 수 감소가 시스템 전체의 전력·중량 감소를 자동으로 입증하지는 않는다.
#기존 방식과의 차이
네 개의 단안정성(monostable) 날개와 두 개의 공압 구동 채널을 사용한다. 구동 타이밍을 바꾸면 해파리·물고기·회전자에 대응하는 운동 모드가 나타나도록 구성했다. 연성 구조의 변형을 단순 오차로 억제하기보다 추진과 방향 전환에 이용하는 것이 핵심이다.
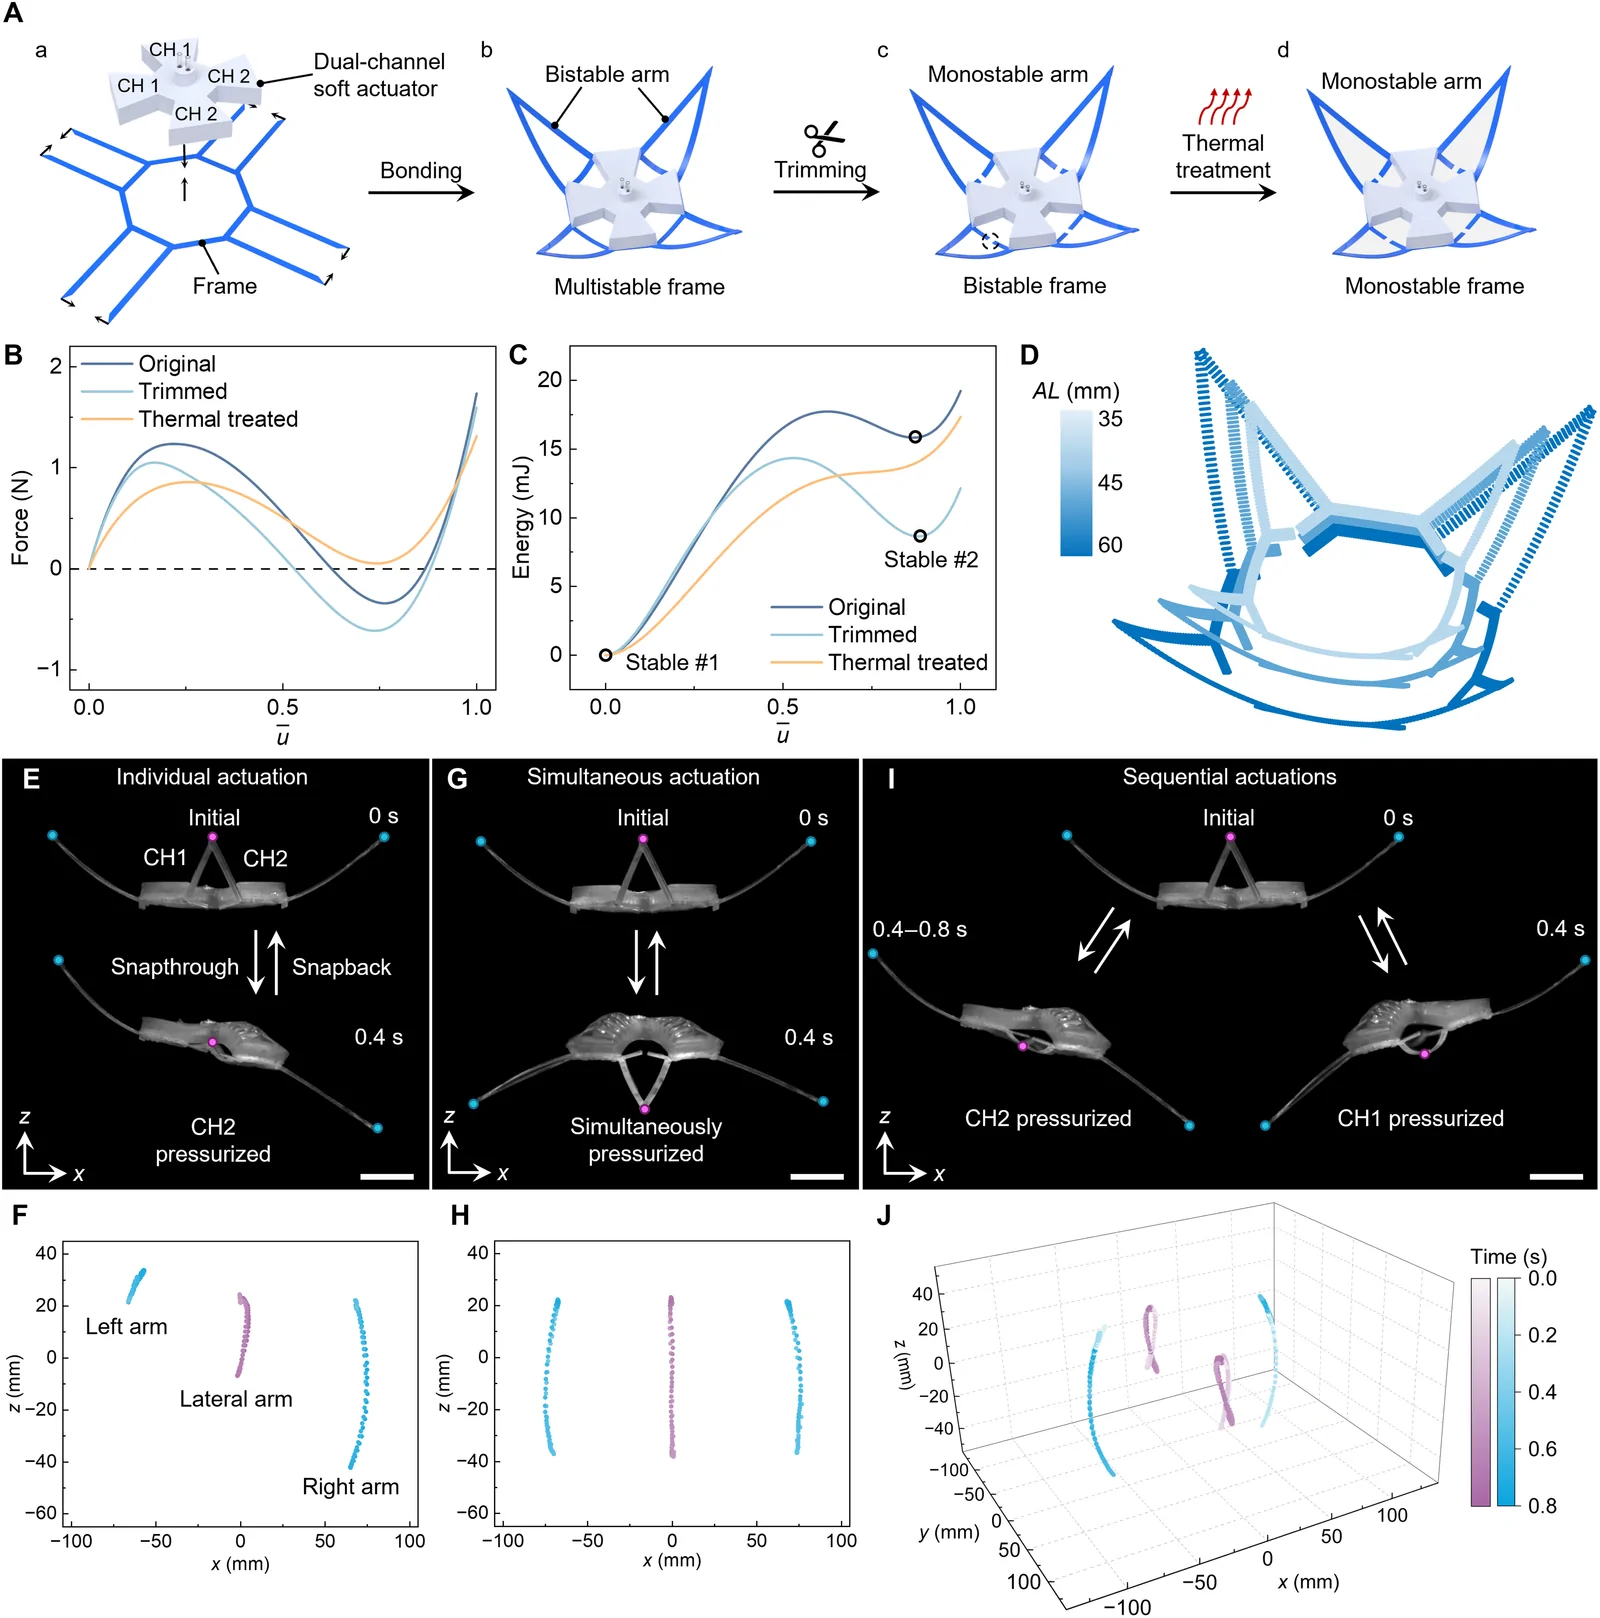
단안정성이란 날개를 굽혔다가 힘을 풀면 원래 모양으로 돌아오는 성질이다. 반대로 쌍안정성(bistability)은 서로 다른 두 모양이 각각 안정해서 한쪽으로 넘어간 뒤 그 상태에 머물 수 있는 성질이다. 연구진은 처음 만든 구조를 절단·열처리해 단안정성 날개로 바꿨다. 가압할 때는 구조가 갑자기 뒤집히는 스냅스루(snap-through)로 아래쪽 스트로크를 만들고, 압력을 뺄 때는 탄성 복원력에 의한 스냅백(snapback)으로 돌아온다. 따라서 왕복 동작마다 반대쪽으로 밀어 줄 별도 입력이 필요하지 않다.
‘입력 두 개’는 수영체를 구동하는 공압 입력을 센 것이지, 공기 공급·밸브·전원·제어장치까지 두 부품으로 끝난다는 뜻은 아니다. Methods의 수중 시험은 3m 길이 고무관으로 개방루프 공압 제어장치를 연결했다. 날개가 급격히 뒤집히도록 가한 압력은 해파리 모드에서 40kPa, 물고기·회전자 모드에서 45kPa였다. 입력의 위상과 빈도뿐 아니라 압력 조건도 함께 읽어야 한다. 이것은 탑재형 압축기·전원까지 갖춘 독립 수영체의 시험 조건이 아니다. [Methods, Aquatic experimental setup]
 그림의 글자가 작다면 원본 크게 보기 · 새 탭
먼저 검은 배경의 E·G·I 고속 촬영 사진을 보자. 한쪽만, 양쪽을 동시에, 양쪽을 번갈아 가압할 때 날개의 움직임이 달라진다. 바로 옆 F·H·J는 각각에 대응하는 날개 끝의 궤적이다. 사진으로 모양 변화를 보고, 궤적으로 끝점이 지나간 길을 확인하면 된다.
위쪽 A의 조립·절단·열처리 과정은 이런 움직임을 만드는 구조를 어떻게 준비했는지 보여준다. B·C는 힘–변위와 에너지의 기계적 특성이며 수영 속도나 전체 시스템 효율 그래프가 아니다. D는 날개 길이에 따른 구조 모양의 해석 모형 예측으로, 실험 사진이나 유동 CFD 결과가 아니다. 작은 글자는 원본 크게 보기에서 확인한다.
#그림 2D의 구조 예측은 무엇을 계산하나
날개를 이루는 가느다란 띠는 힘을 받으면 늘어나고, 옆으로 비틀어지며, 굽는다. 보충자료는 이를 코세라 막대(Cosserat rod) 모형으로 다룬다. 중심선의 위치뿐 아니라 각 단면의 방향까지 추적하는 모형이다. 이 계산이 먼저 답하는 질문은 ‘이 연결 구조가 어떤 모양을 가질까?’이지 ‘물속에서 몇 mm/s로 움직일까?’가 아니다.
심화: 힘·강성·변형을 잇는 원문 식
보충자료 식 (2): 힘과 모멘트를 변형으로 바꾸기 식이 길면 좌우로 이동해 읽으세요. 키보드는 수식에 초점을 둔 뒤 방향키를 사용합니다. 기호·연산·계산 과정 펼치기
보충자료 PDF 2쪽 식 (2)의 구성 관계다. i는 날개를 구성하는 막대의 번호다. F_i는 단면 내부의 힘(N), M_i는 모멘트(N·m)다. v_i는 전단·늘어남을 표현하는 무차원 변형 변수이며 속도(m/s)가 아니다. Ω_i는 굽힘·비틀림을 표현하며 단위는 m⁻¹이다. η_i와 ω̄_i는 각각 같은 차원을 갖는 기준 변형 항이다.
K_η와 K_ω는 각각 늘어남·전단, 굽힘·비틀림에 대한 강성 행렬이다. 역행렬은 힘을 주었을 때 얼마나 변형되는지 계산하는 역할을 한다. 힘이나 모멘트만으로 모양을 정할 수 없는 이유는 같은 힘에도 재료와 단면이 다르면 변형이 다르기 때문이다. 단면에 붙은 같은 좌표계의 성분끼리 계산해야 한다.
보충자료 식 (4): 재료와 단면은 어디에 들어가나? 식이 길면 좌우로 이동해 읽으세요. 키보드는 수식에 초점을 둔 뒤 방향키를 사용합니다. 기호·연산·계산 과정 펼치기
보충자료 PDF 3쪽 식 (4)다. diag는 적힌 세 값을 대각선에 놓고 나머지 성분을 0으로 둔다는 뜻이다. E와 G는 각각 인장과 전단에 대한 탄성계수(Pa), A는 단면적(m²), I_x·I_y와 I_z는 굽힘·비틀림의 단면 기하 계수(m⁴)다. 따라서 K_η의 성분은 N, K_ω의 성분은 N·m²가 된다. 앞 식에서 힘을 첫 강성으로 나누면 무차원이고, 모멘트를 두 번째 강성으로 나누면 m⁻¹로 맞는다.
이 식만으로 날개의 최종 모양이 정해지지는 않는다. 보충자료 식 (5)는 길이를 따라 중심선이 어떻게 이어지는지, 식 (7)은 단면 방향이 어떻게 바뀌는지를 연결한다. 여기의 미분 기준 s는 시간(초)이 아니라 막대를 따라 잰 길이(m)다. 연결부의 힘·모멘트 평형과 기하학적 닫힘 조건도 함께 풀어야 한다.
보충자료는 본문의 일부 용어보다 명확하게 변형률을 정의한다. 그렇다고 수치 구현·수렴·모든 경계조건을 이 글에서 재현한 것은 아니다. 직사각 단면의 세부 식, 회전 표현과 전체 연결 조건은 원문 보충자료로 이어서 읽어야 한다. 이 모형을 공압 공급장치의 소비전력 계산이나 수영 속도의 직접 예측식으로 쓰지 않는다.
#강성 식을 만족하면 모양이 하나로 정해질까?
아니다. 앞의 식은 한 단면에서 힘과 변형을 연결한다. 띠의 각 부분이 서로 당기고 비트는 힘도 평형을 이뤄야 한다. 보충자료는 다음 두 식으로 이를 연결한다.
보충자료 식 (10)·(11): 띠를 따라 힘과 모멘트가 평형인가? 식이 길면 좌우로 이동해 읽으세요. 키보드는 수식에 초점을 둔 뒤 방향키를 사용합니다. 기호·연산·계산 과정 펼치기
보충자료 PDF 4쪽의 두 원문 식을 함께 표시했다. s는 길이(m), F_i와 M_i는 앞에서 정의한 내부 힘(N)과 모멘트(N·m)다. f_i는 길이당 외력(N/m), m_i는 길이당 외부 모멘트(N·m/m, 즉 N)다. 여기의 m_i는 뒤에 나오는 수영체 질량 m과 다른 기호다. Ω_i와 v_i 역시 앞의 곡률·비틀림(m⁻¹)과 무차원 변형이며 각속도·이동속도가 아니다.
×는 두 벡터에 수직인 방향을 만드는 외적이다. 단면 좌표축도 띠를 따라 회전하므로 Ω_i가 곱해진 항이 들어간다. 첫 식의 각 항은 N/m, 둘째는 N으로 단위가 맞는다. 이는 관성항을 넣은 수영 동역학이 아니라 구조의 정적 평형식이다.
보충자료 PDF 5쪽 식 (12)–(17)은 이 띠들을 별 모양으로 잇는 조건이다. 각 막대의 시작 상태를 가정해 길이 방향으로 적분하고 끝 상태를 얻는 사격법(shooting method)을 사용한다. 이때 사격은 실제 발사가 아니라, 가정한 시작 조건을 조정하며 끝의 연결 조건을 맞추는 수치 계산법이다. 접합부에서는 위치와 방향이 맞아야 하고, 같은 좌표계로 옮긴 힘·모멘트도 평형을 이뤄야 한다. 강성 행렬 하나를 대입한 닫힌 형태의 해가 아니다.
이 연결이 그림 2D의 구조 모양 예측으로 이어진다. 다만 실제 수치 구현·초기 추정·수렴과 모든 접합부의 부호 규약을 재현한 것은 아니다. 원문의 성분 전개와 접합식 전체를 길게 복사하는 대신 이 역할을 설명했으며, 유동·에너지 계산의 검증으로 확대하지 않는다.
확인 질문: 같은 힘을 주었는데 모양이 달라졌다면 힘 측정이 틀렸다는 뜻일까? 반드시 그렇지는 않다. 강성·기준 변형·연결 조건이 달라도 결과가 달라진다. 반대로 이 구조 모형의 모양이 사진과 닮았다는 사실만으로 유체 추진력이나 전체 에너지 비용까지 검증되는 것은 아니다.
#핵심 증거와 수치
저널 초록과 NC State의 공식 소개에 따르면 시험에서 보고된 최고 수영 속도는 1.64 body lengths/s, 최고 회전 속도는 90도/s, 최소 이동 비용(cost of transport)은 17.6이다.
원문은 해파리 모드의 4Hz 조건에서 1.64 body lengths/s와 CoT 약 17.6을 함께 보고한다. 회전 속도 90도/s는 회전자 모드의 결과다. 모든 방향에서 이 성능을 동시에 냈다는 뜻은 아니다. CoT는 E/(mgd)로 정의한다. E는 소비 에너지(J), m은 수영체 질량(kg), g는 중력가속도(m/s²), d는 이동 거리(m)이므로 무차원이다. 에너지를 질량·거리로 정규화한 비용이지 효율 백분율이 아니다. 외부 공기 공급장치의 손실까지 E에 포함했는지는 추가 대조가 필요하다.
Body lengths/s(BL/s)는 1초에 몸길이 몇 배를 이동하는지 나타낸다. 이 논문은 몸체 지름 55mm를 기준 길이로 사용한다. 따라서 1.64BL/s에 55mm를 곱하면 약 90.2mm/s로, 표에 제시한 약 90mm/s와 대응한다. 새 실험값을 만든 것이 아니라 같은 보고값의 단위를 바꾼 계산이다. 몸길이가 다른 로봇의 BL/s만 비교하면 실제 이동 거리를 놓칠 수 있다.
Methods는 실험 장치와 3m 길이 관으로 연결한 개방루프 공압 제어를 명시한다. PIV는 흐름을 광학적으로 측정하는 방법이고 CFD는 수치 모형으로 흐름을 계산하는 방법이다. 논문은 둘을 함께 사용했지만 같은 조건의 독립 재현을 이 글에서 수행한 것은 아니다.
#레이더 차트가 넓으면 모든 면에서 더 좋은 걸까?
레이더 차트는 여러 성능 항목을 중심에서 뻗는 축으로 나열한 그림이다. 이 논문의 비교에서는 축마다 값을 만드는 방법이 다르다. 보충자료 PDF 12–13쪽의 평가 기준에 따르면 수영·회전 속도는 해당 비교군의 최고값으로 나눈다. 반면 경량성은 0.5kg 이하에 1점, 0.5kg 초과 1kg 이하에 0.5점, 1kg 초과에 0점을 부여한다. 무게가 절반이면 언제나 점수가 두 배가 되는 연속 측정값이 아니다.
기동성도 3차원 운동과 2차원·수면 운동 등에 정해진 점수를 부여하고, 기능성은 수영 이외 기능 유무로 점수를 나눈다. 이는 여러 특성을 한 화면에 놓기 위한 저자의 비교 규칙이지, 로봇을 같은 임무·같은 에너지 경계에서 시험해 얻은 하나의 종합 효율이 아니다. 비교군이나 점수 규칙을 바꾸면 도형의 크기와 모양도 달라질 수 있다.
특히 이동 비용 CoT는 작을수록 에너지 비용이 낮다. 보충자료는 비교군 최고값으로 정규화한다고 설명하므로, 축이 바깥으로 갈수록 좋다고 모든 항목을 일괄 해석하면 안 된다. 도형 면적이 두 배라는 이유로 성능이 두 배라고 말하지 말고, 원래 수치·축 방향·비교 조건으로 돌아가야 한다.
확인 질문: 0.4kg인 로봇과 0.2kg인 로봇은 이 경량성 축에서 점수가 다를까? 두 가상 예시는 모두 0.5kg 이하라 같은 1점이다. 차트의 점수가 같다고 실제 질량까지 같은 것은 아니다.
#물의 움직임은 한 번에 촬영한 3차원 영상일까
입자영상유속계(PIV)는 물에 섞은 작은 입자의 영상에서 유체 속도를 구하는 방법이다. 이 연구의 보충자료는 로봇을 수로 중앙에 지지한 상태에서 여러 높이의 유동을 순서대로 측정한 과정을 설명한다. 자유롭게 헤엄치는 로봇의 주변 공간 전체를 한순간에 촬영한 것과는 다르다.
측정층은 해파리 모드 17개, 물고기 모드 19개다. 연구진은 중앙면에 대한 대칭을 가정해 층을 반사하고, 반복 운동을 주기 내 같은 시점끼리 묶어 평균했다. 그 뒤 층들을 합쳐 3차원 속도장을 재구성했다. 여기서 운동 위상이란 반복 동작에서 어느 시점인지를 뜻한다. 여러 번의 박수에서 손이 맞닿기 직전 장면끼리 모아 비교하는 것과 비슷하지만, 실제 계산은 유체 속도에 적용된다.
이 방법은 반복적으로 나타나는 흐름 구조를 살피는 데 유용하다. 반면 주기마다 달라지는 작은 변동은 평균 과정에서 줄어들고, 대칭 가정과 반복성이 결과 해석의 전제가 된다. 따라서 이 유동 그림만으로 불규칙한 바다에서 순간적인 추진이나 안정성이 모두 검증됐다고 말할 수 없다.
확인 질문: 그림에 3차원 화살표나 와류 표면이 있으면 모든 점을 동시에 직접 측정한 것일까? 아니다. 어떤 층을 실제 측정했고, 어디에 대칭·평균·계산을 적용했는지 함께 확인해야 한다. 보충자료 PDF 7–8쪽이 이 그림의 읽는 방법을 설명한다.
#가장 강한 반대 증거와 실패조건
현재 시제품은 관으로 외부 공기 공급장치에 연결된 개방루프 장치다. Discussion은 이 연결의 범위·저항·얽힘 위험과 폐루프 피드백 부재를 한계로 명시한다. 구동 입력 두 개만 세고 공기공급 장치의 중량과 소비전력을 제외하면 전체 시스템의 효율을 잘못 읽을 수 있다.
실제 난류와 장애물이 있는 수중 환경, 날개의 반복 피로, 오염에 따른 변형 특성 변화도 검증해야 한다. 본문 Fig. 6은 소형 카메라를 단 탐색 시연을 포함하지만, 이것이 장기 자율 탐사나 탑재물의 전체 에너지 비용을 검증했다는 뜻은 아니다.
#재현성과 이해관계
원문 마지막의 자료 제공 선언은 결과 평가·재현에 필요한 데이터와 코드가 본문 또는 보충자료에 있다고 명시한다. 공개 보충 PDF는 실제로 확보했지만, 그 안의 모든 자료와 실행 가능한 코드의 구성을 전수 대조하거나 재현 실행한 것은 아니다. 따라서 저자의 제공 선언과 이 글에서 확인한 재현 범위를 구분해야 한다.
NC State 공식 소개에서 Qing과 Yin의 관련 발명신고와 NSF·ONR 지원을 확인했다. 이를 독립적인 상용 성능 검증으로 취급하지 않는다.
#읽고 확인하기
구동 입력을 여섯 개에서 두 개로 줄였다는 설명만으로 소비전력이 3분의 1이 됐다고 말할 수 있을까? 아니다. 입력 개수와 각 입력의 압력·유량·공급 손실은 다른 양이다. 전체 에너지를 비교하려면 공기 공급장치까지 같은 경계로 측정해야 한다.
Figure 2D와 E 중 실제 움직임을 촬영한 것은 어느 쪽일까? E다. D는 구조 모양의 모형 예측이므로, 두 패널을 같은 종류의 실험 증거로 읽으면 안 된다.
다른 로봇이 1BL/s라면 이 로봇보다 반드시 느릴까? 아니다. 상대 로봇의 기준 길이가 100mm라면 100mm/s이므로, 약 90mm/s인 이번 결과보다 실제 이동 속도가 빠르다. 여기서 100mm는 단위 비교를 위한 가상 예시다.
#후보 보류 이유와 재검토 트리거
적은 구동 입력으로 다양한 운동을 만드는 기계 설계는 장기적으로 검토할 가치가 있다. 다만 완전 무선화, 장기 내구성, 실제 수중 임무에서의 효용이 확인되지 않아 대표 기사 대신 보류 후보로 남겼다.
무선·독립형 시제품, 독립 연구팀의 PIV·궤적 비교, 공개 시뮬레이션과 데이터, 장시간 막·날개 피로시험, 센서를 탑재한 실제 수중 현장시험이 나오면 다시 검토한다.
#출처와 식별자
- 원문: Minimal-actuation feather star–inspired soft swimmers for multimodal 3D maneuverability.
- 게재: Science Advances, 2026-10-07.
- DOI:
10.1126/sciadv.aeg9211. - 논문 DOI 링크: https://doi.org/10.1126/sciadv.aeg9211
- PMC 공개 원문: 2026-10-21 성능 비교, Discussion, 제작·기계 시험·운동 추적·수조 실험·구조 모형·유동 측정 Methods와 마지막 자료 제공 선언을 대조했다. 원본 Figure 2와 PDF 12쪽의 수식은 픽셀로 확인했다. 보충자료는 확보 후 일부만 읽었으며, 구조 모형 수식의 전체 설명·보충자료 전수 대조·나머지 원 도판 검토는 미완료다.
- NC State 공식 소개, 2026-10-08: https://engr.ncsu.edu/news/2026/10/08/feather-star-inspired-underwater-robot-gets-3d-maneuverability-from-only-two-actuators/
- 후보 카드의 원문 위치: 저널 초록, 공식 대학 소개의 최고 성능·구동 구조·발명신고 공시.
- 보관 식별자:
2026-10-09-feather-star-soft-swimmer. - 점수: 문제 중요도 18/20, 새로움 15/15, 증거·재현성 21/25, 파급력 17/20, 최신성 10/10, 설명 가능성 10/10. 별도 감점 0점.